Mã số N2011: Hệ sinh thái thiết bị bay không người lái (UAV) tự chủ công nghệ tích hợp Edge AI phục vụ kiểm tra công nghiệp và mô hình ươm mầm kỹ sư hàng không trẻ

Hiện nay, các giải pháp UAV chuyên dụng phục vụ kiểm tra công nghiệp tại Việt Nam, như phát hiện lỗi tấm pin năng lượng mặt trời, kiểm tra vết nứt thân vỏ máy bay, vẫn phụ thuộc nhiều vào thiết bị và công nghệ ngoại nhập, dẫn đến chi phí đầu tư, vận hành và bảo trì cao, đồng thời hạn chế khả năng tùy biến phần mềm theo yêu cầu thực tế của doanh nghiệp. Bên cạnh đó, việc ứng dụng trí tuệ nhân tạo tại biên (Edge AI) và làm chủ các công nghệ lõi trong lĩnh vực UAV vẫn đặt ra nhiều thách thức. Trong lĩnh vực giáo dục – đào tạo, sinh viên ngành kỹ thuật hàng không và các ngành liên quan còn thiếu môi trường thực hành, nghiên cứu gắn với thực tiễn để tiếp cận và làm chủ toàn bộ quy trình công nghệ UAV, từ thiết kế khí động học, chế tạo cơ khí bằng công nghệ in 3D đến lập trình hệ thống nhúng và cấu hình điều khiển bay. Thực trạng này đặt ra nhu cầu phát triển một hệ sinh thái UAV tự chủ công nghệ, vừa đáp ứng yêu cầu kiểm tra công nghiệp với chi phí hợp lý, linh hoạt, vừa tạo môi trường thực hành và ươm mầm đội ngũ kỹ sư hàng không trẻ có năng lực nghiên cứu, thiết kế, chế tạo và làm chủ công nghệ.
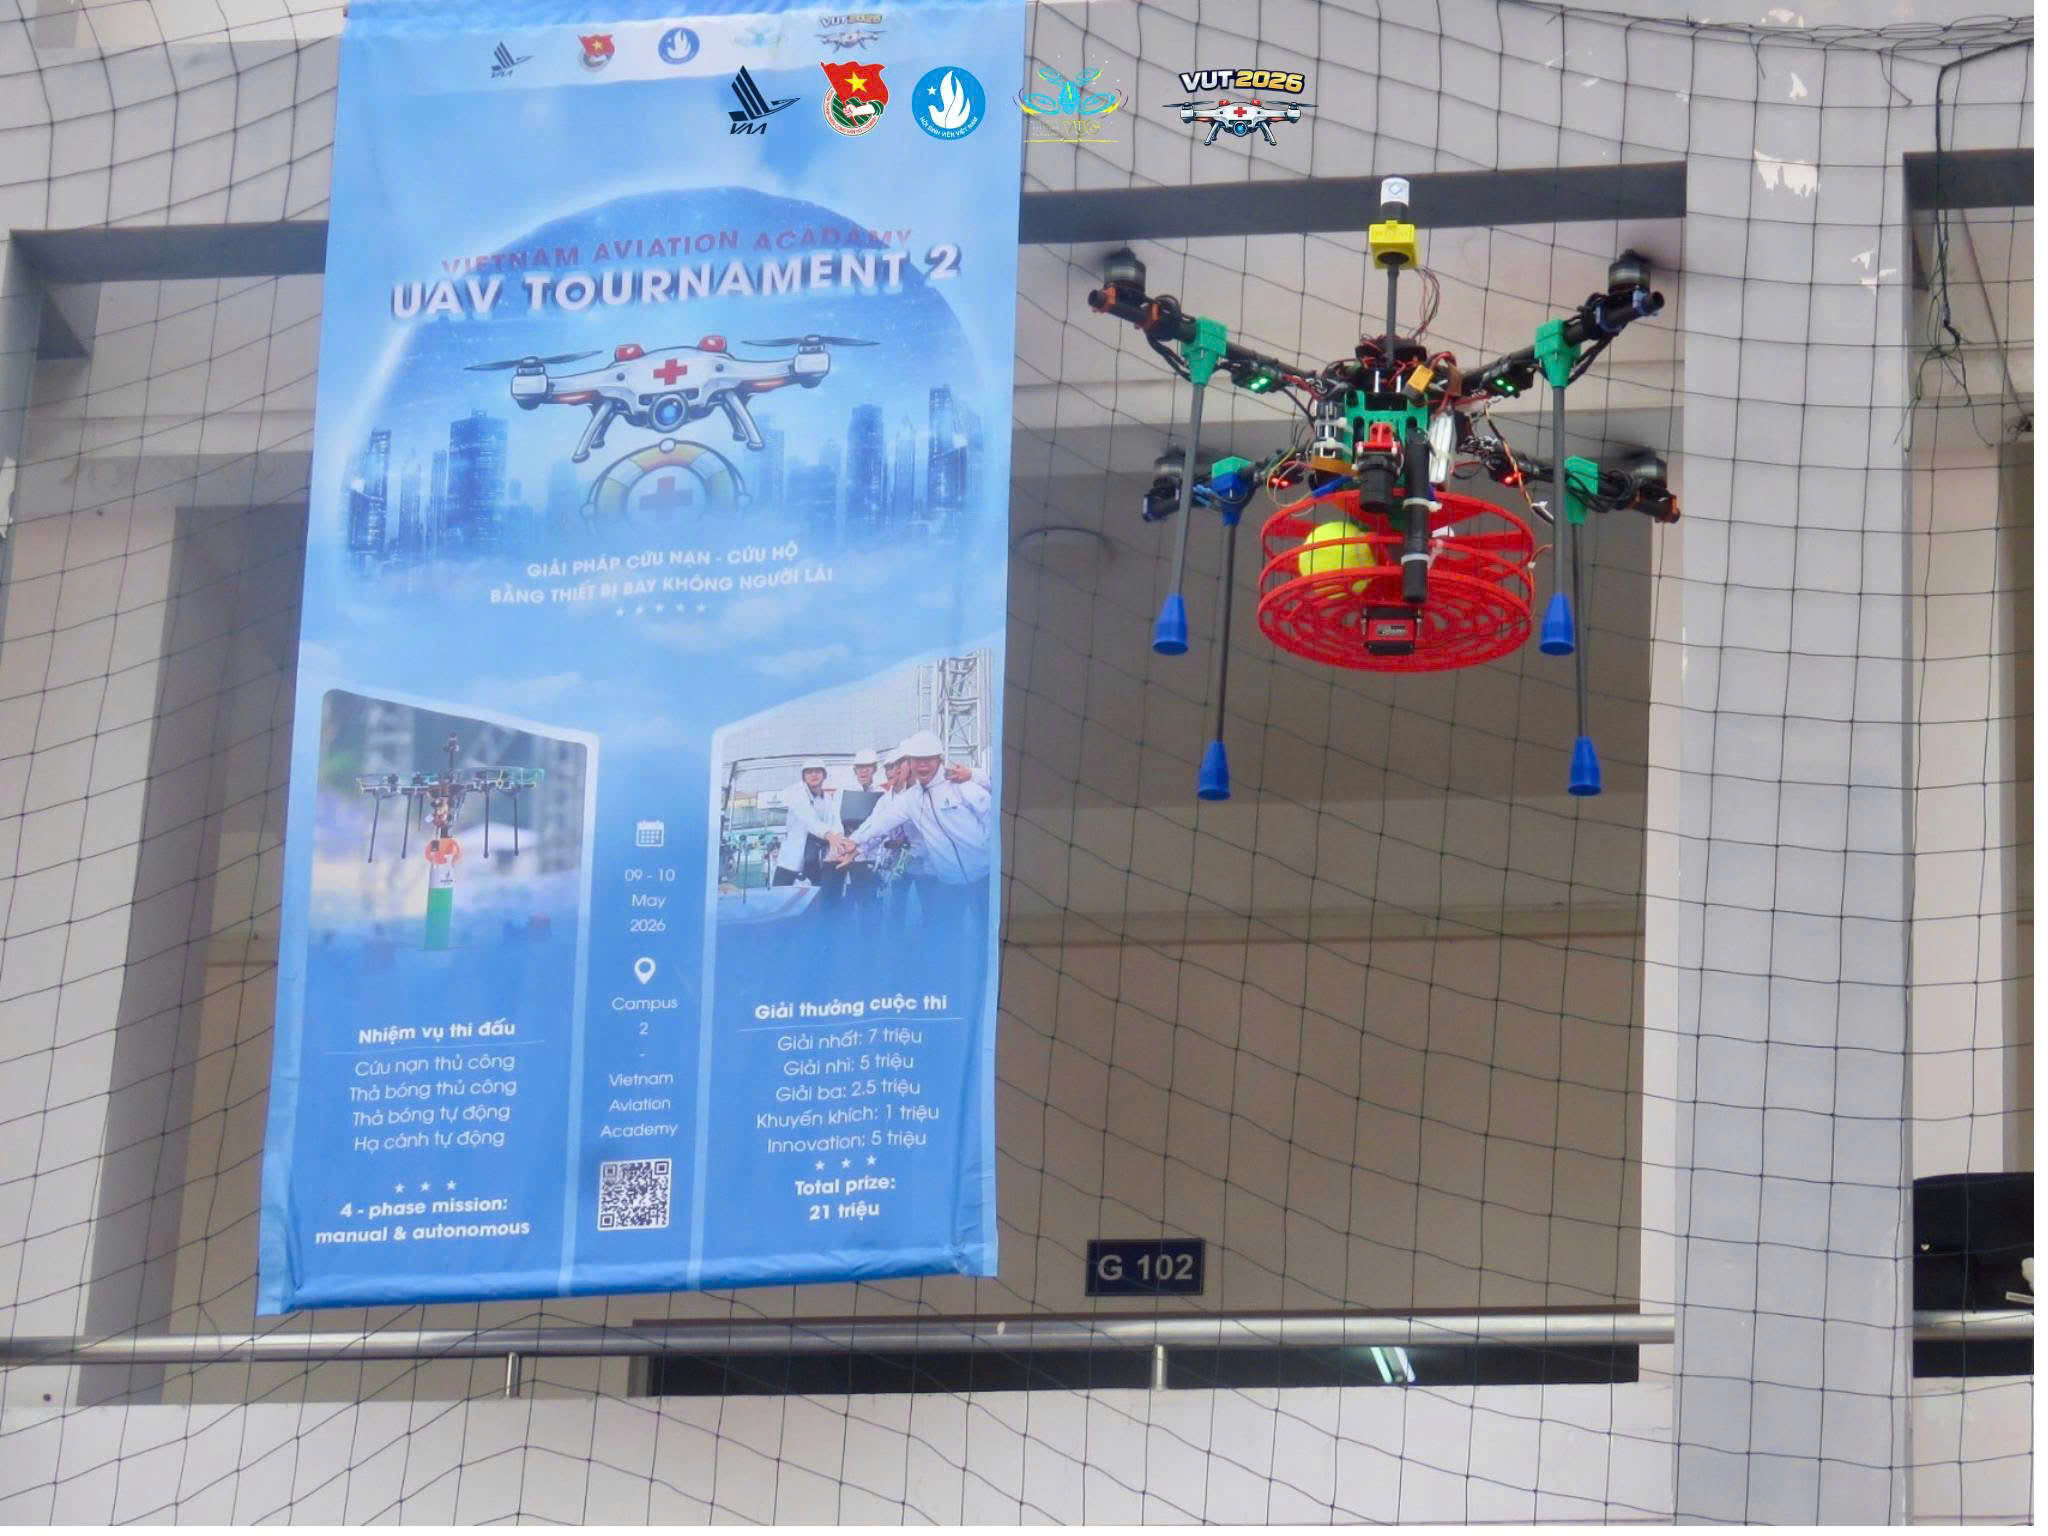
Hình ảnh tổ chức Cuộc thi VUT2 (Năm 2026) do CLB VAA UAV tự chủ trì, tạo sân chơi ứng dụng công nghệ trực tiếp.
Trước những yêu cầu cấp thiết từ thực tiễn sản xuất và nhu cầu đào tạo nguồn nhân lực chất lượng cao, Hệ sinh thái thiết bị bay không người lái (UAV) tự chủ công nghệ tích hợp Edge AI phục vụ kiểm tra công nghiệp và mô hình ươm mầm kỹ sư hàng không trẻ ra đời nhằm giải quyết đồng thời bài toán làm chủ công nghệ UAV và phát triển nguồn nhân lực kỹ thuật.
Sự khác biệt cốt lõi của giải pháp nằm ở việc không sử dụng các nền tảng drone thương mại đóng kín (off-the-shelf) mà đi từ nghiên cứu cơ bản đến làm chủ toàn diện công nghệ lõi của UAV. Nền tảng học thuật của giải pháp được minh chứng qua 02 bài báo nghiên cứu khoa học đã công bố, tạo tiền đề cho việc phát triển các nguyên mẫu ứng dụng công nghệ cao:
- Hệ thống UAV tích hợp Edge AI kiểm tra khuyết tật pin năng lượng mặt trời: Giải pháp tối ưu hóa năng lực xử lý tại biên (Edge AI) trên máy tính nhúng Raspberry Pi kết nối với bộ điều khiển bay qua giao thức MAVLink. Việc tích hợp cụm camera kép (RGB và ảnh nhiệt) kết hợp thuật toán phân cụm K-NN cho phép nhận diện, phân tích và đánh dấu tọa độ (geotagging) các điểm nghẽn nhiệt (hotspots) ngay trong thời gian thực mà không phụ thuộc vào kết nối máy chủ đám mây, khắc phục triệt để độ trễ truyền dữ liệu.
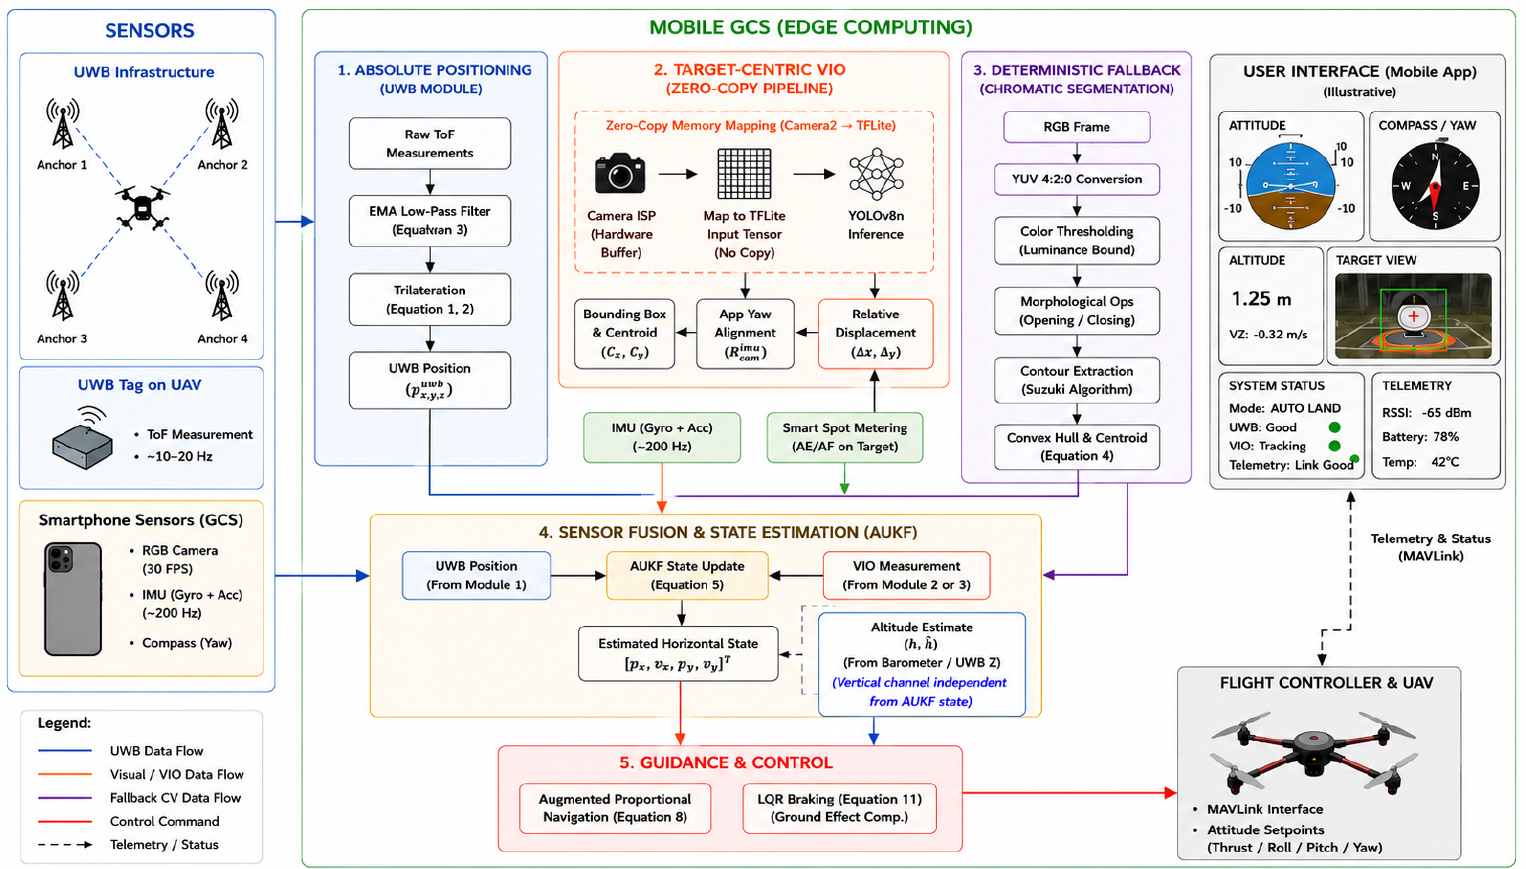
- Hệ thống điều hướng lai (Hybrid Navigation) tích hợp UWB và VIO hướng mục tiêu: Thay vì sử dụng các thuật toán VIO truyền thống (như ORB-SLAM3 hay VINS-Mono) tốn kém tài nguyên, giải pháp đề xuất kiến trúc "Target-Centric VIO". Kiến trúc này kết hợp định vị tuyệt đối (Ultra-Wideband - UWB) với dữ liệu quán tính (IMU) và khả năng nhận diện hình ảnh mục tiêu hạ cánh liên tục qua mạng nơ-ron YOLOv8 lượng tử hóa. Hệ thống sử dụng Bộ lọc Kalman phi tuyến thích nghi (AUKF) để dung hợp dữ liệu cảm biến, đảm bảo độ chính xác cao.
- Đột phá với công nghệ Zero-Copy trên Edge AI: Để giải quyết điểm nghẽn bộ nhớ trên các trạm điều khiển mặt đất (Mobile GCS) cấu hình thấp, nhóm đã ứng dụng kỹ thuật ánh xạ bộ nhớ Zero-Copy (kết nối trực tiếp luồng camera Android với bộ xử lý TFLite). Kỹ thuật này giúp loại bỏ hoàn toàn độ trễ sao chép dữ liệu truyền thống, tạo ra một kiến trúc xử lý tinh gọn và tối ưu.
- Hệ thống UAV tự hành kiểm tra thân vỏ tàu bay trong môi trường Hangar: Đề xuất một kiến trúc hệ thống đột phá giải quyết bài toán định vị trong môi trường không có tín hiệu GPS (GPS-denied). Bằng việc tiên phong kết hợp thuật toán VIO SLAM (Visual-Inertial Odometry Simultaneous Localization and Mapping), cảm biến LiDAR và AI nhận diện vật thể, UAV có khả năng tự lập bản đồ, tránh vật cản và thực hiện các luồng kiểm tra ngoại quan (hull inspection) an toàn tuyệt đối xung quanh thân máy bay.
Tự chủ phần cứng: Ứng dụng công nghệ thiết kế 3D (OpenSCAD, Fusion 360) và công nghệ in 3D (FDM) với các vật liệu kỹ thuật cao (PETG, TPU) để chế tạo, tùy biến nhanh khung vỏ và các cơ cấu chống rung, giảm thiểu sự phụ thuộc vào chuỗi cung ứng ngoại nhập.
Giải pháp mang lại những tác động tích cực, có thể đo lường được trong cả khía cạnh kỹ thuật và kinh tế:
- Tối ưu hóa chi phí và nguồn lực công nghiệp: Giải quyết trực tiếp bài toán chi phí khổng lồ của các doanh nghiệp bảo trì hạ tầng, năng lượng và hàng không khi phải nhập khẩu các hệ thống UAV chuyên dụng đắt đỏ. Các nguyên mẫu đã chứng minh khả năng hoạt động ổn định của hệ thống viễn trắc, phần mềm trạm mặt đất và độ chính xác của các thuật toán nhận diện lỗi.
- Bảo mật dữ liệu công nghiệp: Việc làm chủ thuật toán điều khiển và xử lý Edge AI ngay trên bo mạch giúp các doanh nghiệp kiểm soát hoàn toàn dữ liệu hình ảnh, tọa độ hạ tầng quốc gia (nhà máy điện, sân bay), tránh nguy cơ rò rỉ dữ liệu khi sử dụng các nền tảng đám mây của bên thứ ba.
- Tối ưu hóa tài nguyên phần cứng: Việc áp dụng Zero-Copy Target VIO giúp giảm tới 66% tải CPU (từ 85.4% xuống chỉ còn 28.7%) và giảm triệt để băng thông bộ nhớ từ 124.5 MB/s xuống chỉ còn 1.2 MB/s so với kiến trúc truyền thống.
- Độ trễ thấp và hiệu suất vận hành cao: Độ trễ từ camera đến hệ thống xử lý (Glass-to-Glass Latency) được rút ngắn chỉ còn 45 ms, giúp UAV duy trì theo dõi mục tiêu động vô cùng mượt mà.
- Độ tin cậy tuyệt đối: Trong các bài bay thử nghiệm hạ cánh tự động, hệ thống lai có LQR đạt tỷ lệ hạ cánh thành công lên tới 93.3%, giảm thiểu tối đa hiện tượng nảy (bounce) khi chạm đất, đồng thời có khả năng duy trì quỹ đạo an toàn ngay cả khi bị mất tín hiệu cảm biến trong thời gian ngắn (Sensor Denial).
Giá trị bền vững nhất của dự án không chỉ nằm ở sản phẩm phần cứng, mà ở Mô hình ươm mầm đổi mới sáng tạo được xây dựng xung quanh nó.
- Hạt nhân phát triển cộng đồng công nghệ cao: Thông qua việc vận hành và dẫn dắt Câu lạc bộ UAV tại Học viện Hàng không Việt Nam (VUC), dự án đã tạo ra một hệ sinh thái học tập thực chiến. Từ những kết quả nghiên cứu cá nhân, giải pháp đã được đóng gói thành các module kiến thức để chuyển giao cho sinh viên.
Lan tỏa văn hóa ĐMST: Tổ chức hàng loạt các hoạt động sinh hoạt kỹ thuật chuyên sâu về cấu hình ArduPilot, lập trình hệ điều hành robot (ROS2), và thiết kế in 3D. Giải pháp đã phá vỡ rào cản tiếp cận công nghệ hàng không, biến môi trường học thuật thành một "vườn ươm công nghệ" sôi động, truyền cảm hứng cho hàng trăm kỹ sư hàng không tương lai tự tin làm chủ công nghệ mới, đóng góp trực tiếp vào định hướng phát triển nguồn nhân lực công nghệ cao của TP.HCM.
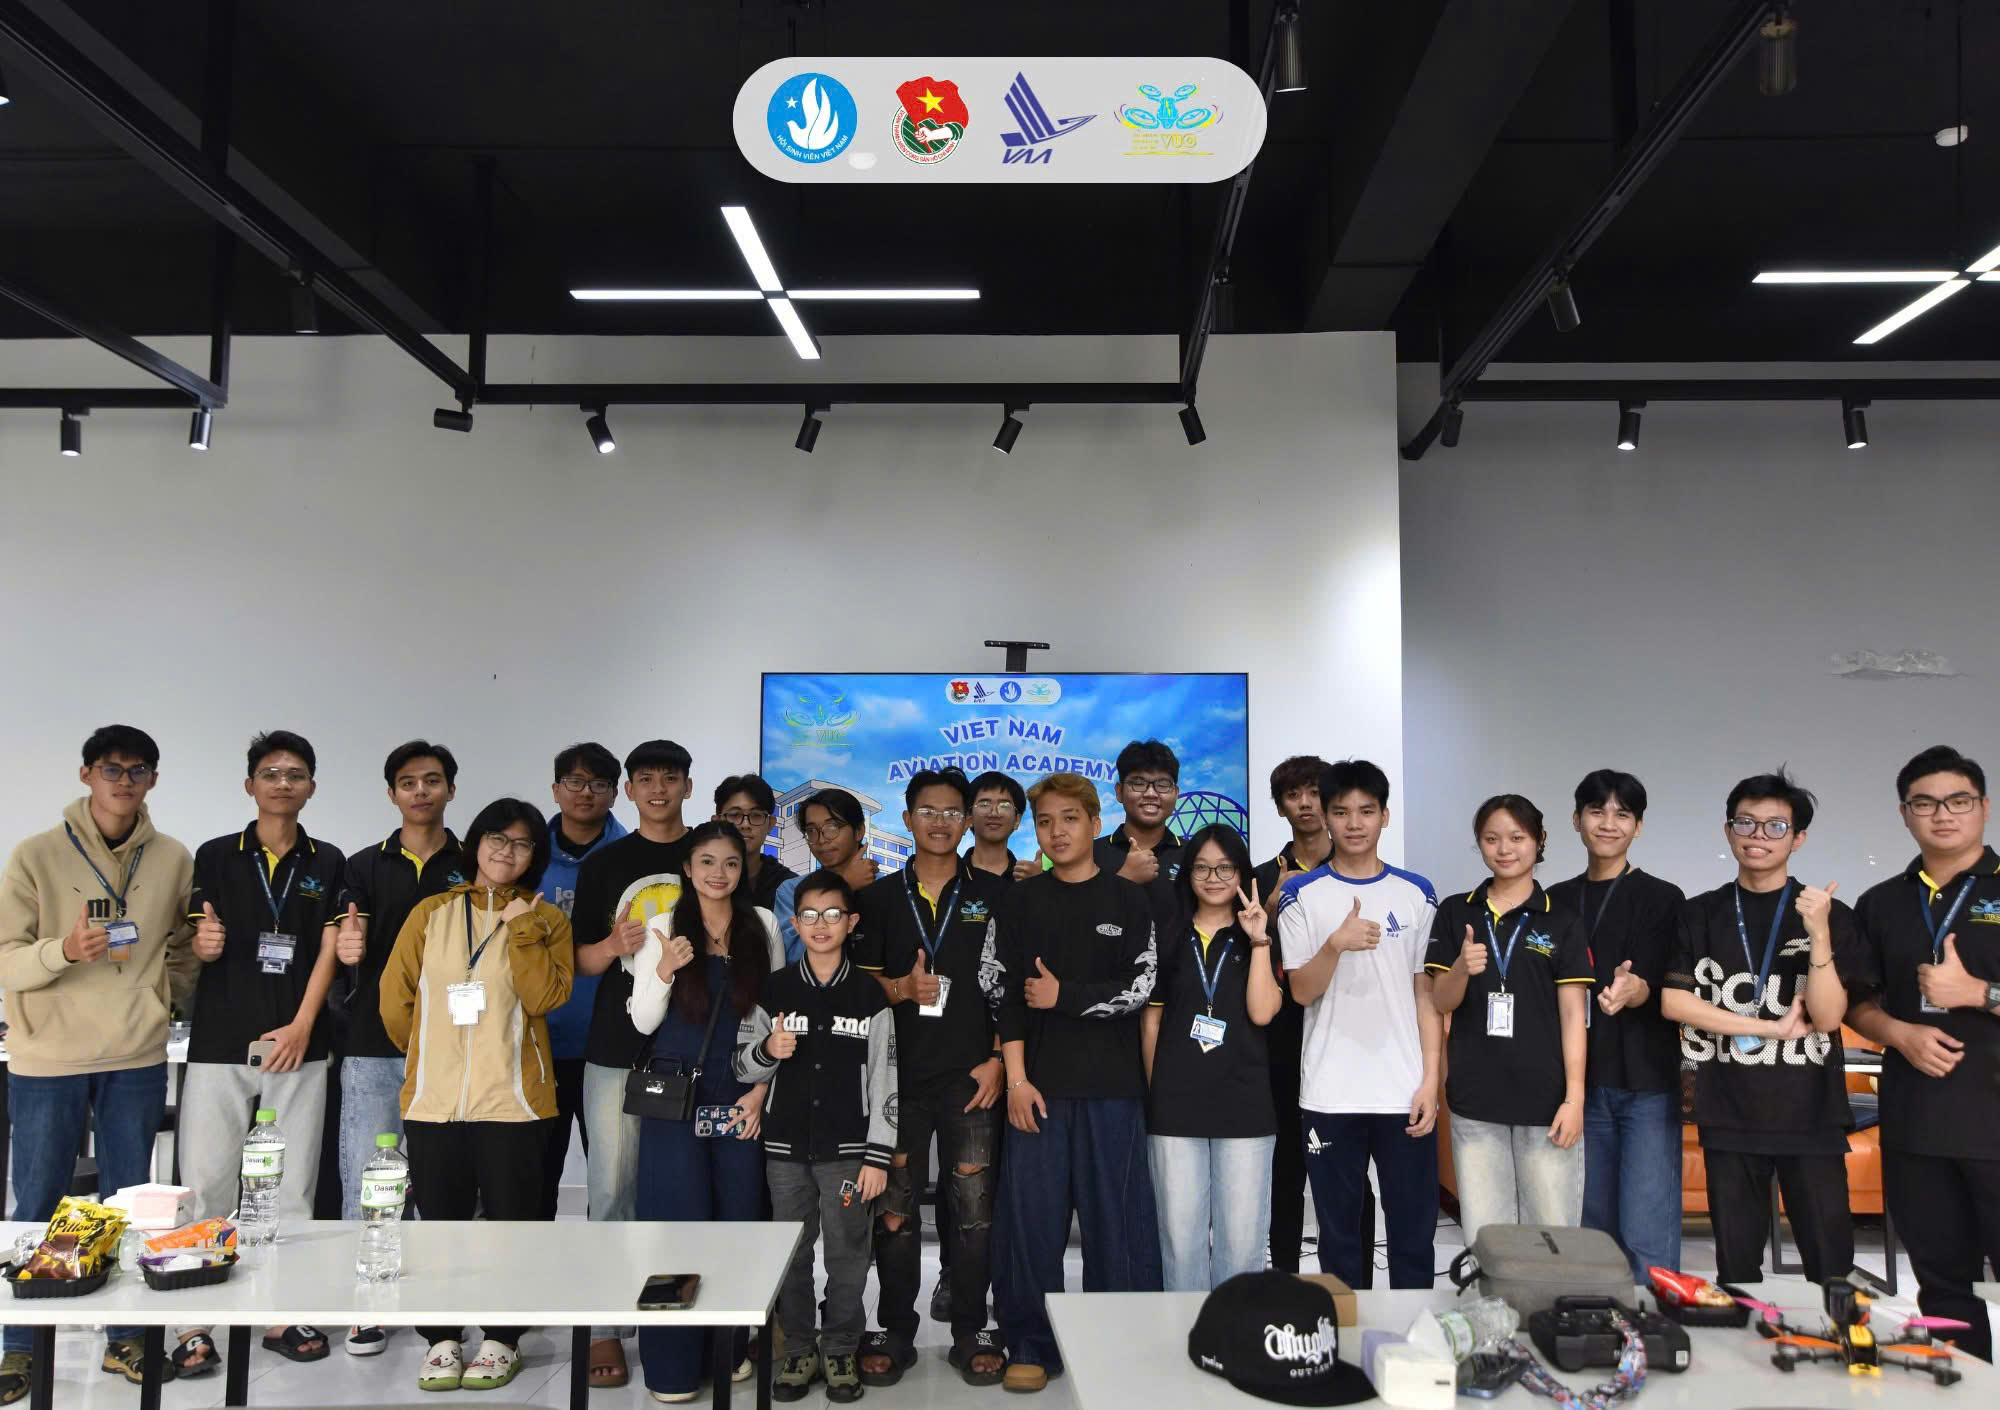
Hình ảnh tổ chức Buổi trải nghiệm bay UAV thực tế (Năm 2026) dành cho sinh viên.
Giải pháp đang trong quá trình hoàn thiện hồ sơ đăng ký Bằng độc quyền sáng chế (Patent) cho cấu trúc và phương pháp định vị của hệ thống giám sát UAV kiểm tra thân vỏ máy bay; tiếp tục nâng cấp và hoàn thiện các module viễn trắc, camera AI độc lập có khả năng lắp ráp (plug-and-play) lên nhiều nền tảng drone khác nhau để cung cấp cho các doanh nghiệp vừa và nhỏ trong lĩnh vực khảo sát, nông nghiệp thông minh. Trong tương lai sẽ mở rộng mô hình Câu lạc bộ nghiên cứu UAV ra các trường đại học kỹ thuật khác trên địa bàn Thành phố Hồ Chí Minh, phối hợp với các vườn ươm, trung tâm khởi nghiệp để tiếp tục đưa các đề tài nghiên cứu hàn lâm trở thành các dự án khởi nghiệp thực tế.
Bài báo khoa học:
Design and Implementation of an On-board AI-Integrated UAV System for Solar Panel Monitoring and Fault Diagnosis. Tác giả: Đồng Ngọc Phú, Nguyễn Phúc Khang, Lê Huỳnh Đức - Học viện Hàng không Việt Nam.
Development of an Indoor UAV Navigation System Integrating Absolute Positioning (UWB) and Dead Reckoning (VIO). Tác giả: Nguyễn Phúc Khang, Đồng Ngọc Phú, Bùi Chang Nhựt Đăng, Hiếu Trần - Học viện Hàng không Việt Nam.
Đồng Ngọc Phú (Câu lạc bộ UAV Học viện hàng không Việt Nam)